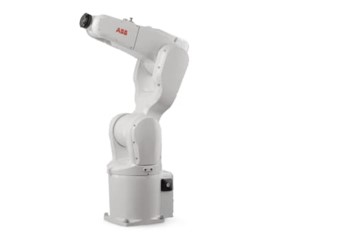
Le quattro modalità di controllo di ABB per i robot industriali
Tempo di rilascio:2023-01-17 16:55:29
I. Modalità di controllo del punto (PTP)
Questa modalità di controllo controlla solo la posizione dei punti discreti specificati dall'end effector dei robot industriali nell'area di lavoro. Durante il controllo, solo il robot industriale deve essere in grado di muoversi tra i punti adiacenti in modo rapido e preciso e non vi è alcuna clausola sulla traiettoria per raggiungere il punto di destinazione.
La precisione di posizionamento e il tempo richiesto per il movimento sono i due indici tecnici di questa modalità di controllo. Poiché questa modalità di controllo ha le caratteristiche di semplice implementazione e bassi requisiti di precisione di posizionamento, viene spesso utilizzata nel carico e scarico di materiali, movimentazione, saldatura a punti, installazione di componenti sul circuito stampato, ecc., purché il corretto funzionamento della posizione dell'end-effector sia mantenuto nel punto di destinazione. Questo metodo è relativamente semplice, ma è difficile ottenere una precisione di posizionamento di 2-3 um.
II. Modalità di controllo della traiettoria continua (CP)
La modalità di controllo consiste nel controllare continuamente la posizione dell'end effector del robot industriale nello spazio di lavoro, in stretta conformità con la traiettoria e la velocità predeterminate in una certa gamma di precisione, controllo della velocità, traiettoria regolare, movimento regolare, per completare il compito.
Ogni giunto del robot industriale si muove continuamente e in modo sincrono e il suo end-effector può formare una traiettoria continua. L'indice tecnico principale di questa modalità di controllo è l'accuratezza dell'inseguimento della traiettoria e la stabilità della posizione dell'end-effector dei robot industriali. Di solito vengono adottate le modalità di controllo dei robot di saldatura ad arco, rivestimento, depilazione e ispezione.
Tre, modalità di controllo della forza (momento).
Assemblaggio, afferrare il lavoro dell'oggetto, non solo richiede il corretto posizionamento, ma richiede anche l'uso di forza e coppia appropriate, deve utilizzare la modalità servo (coppia). Il principio di questa modalità di controllo è fondamentalmente lo stesso di quello del servocomando di posizione, ma l'ingresso e il feedback non sono segnali di posizione, ma segnali di forza (momento), quindi il sistema deve forzare (momento) sensore. A volte le funzioni di prossimità, scorrimento e altre funzioni di rilevamento vengono utilizzate per adattare la situazione di controllo.
Quattro, modalità di controllo intelligente.
Il controllo intelligente del robot consiste nell'ottenere la conoscenza dell'ambiente circostante attraverso il sensore e prendere le decisioni corrispondenti in base alla sua base di conoscenze interna. Utilizzando la tecnologia di controllo intelligente, il robot ha una forte adattabilità all'ambiente e capacità di autoapprendimento.
Lo sviluppo della tecnologia di controllo intelligente dipende dal rapido sviluppo dell'intelligenza artificiale come la rete neurale artificiale, l'algoritmo genetico, l'algoritmo genetico e il sistema esperto negli ultimi anni. Questa modalità di modalità di controllo, il talento dei robot industriali può davvero avere il gusto di atterraggio dell'intelligenza artificiale, ma il più difficile da controllare, oltre all'algoritmo, ma anche fare molto affidamento sulla precisione dei componenti.
Dall'essenza del controllo, l'attuale robot industriale è spesso nella fase di controllo del posizionamento spaziale di livello relativamente basso, il contenuto dell'intelligenza non è grande, si può dire che è solo un braccio robotico relativamente flessibile, e c'è una lunga distanza dalle persone.
-
 202212-29
Questa sezione descrive come impostare un gateway per Advantech switch eki-2528
Passaggio 1: configurare una VLAN. Si consiglia di assegnare una VLAN dedicata, ad esempio VLAN 1000, per la gestione dell'indirizzo IP dello switch sulla rete.Comando di configurazione: vlan 1000pass···
-
 202512-25
Introduzione di ESTUN S-Eco & Robot collaborativi della serie S-Pro: ridefinire la produzione flessibile
Nel paesaggio in evoluzione dell'automazione industriale, la domanda di soluzioni robotiche più intelligenti, sicure e efficienti non è mai stata più alta. affrontare questa necessità di fronte,il···
-
 202302-03
Metodo di manutenzione del circuito della scheda madre Advantech
1. Ispezione visiva: guardando il modo, se la scheda della macchina è bruciata, meno e altri fenomeni, per determinare il danno2 tocco: la mano umana ritiene che la scheda della macchina e altre part···
-
 202308-18
Vantaggi degli inverter modulari Siemens SINAMICS G120
1. La progettazione modulare crea un alto grado di flessibilità per adattarsi ai requisiti futuri delle soluzioni dell'azionamentoLa centralina può essere sostituita con alimentazione (hot swap)Util···
-
 202302-03
Ragioni e soluzioni per il fallimento del computer industriale Advantech
Il computer industriale Advantech non può aprire la macchina può essere un problema della scheda madre del computer industrialeAdvantech avvio del computer industriale sarà auto-controllo, per dete···
 +86 13811814778
 +86 13811814778

 Edificio 26, Comunità Liyuan, Distretto di Chaoyang, Pechino, Cina