Introduzione
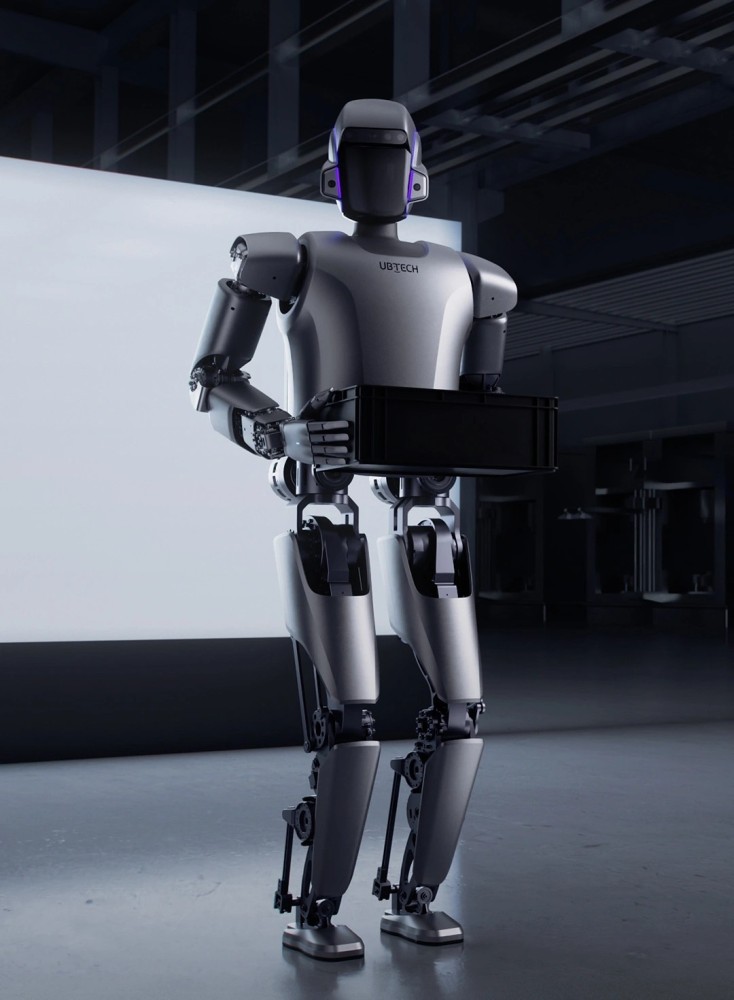
L'adeguamento di una postazione di lavoro manuale o di ispezione della qualità per la robotica umana costringe tipicamente i team di ingegneria a un compromesso doloroso: implementare un cobot su ruote che non può muoversi su pavimenti irregolari o superare ostacoli a nastro trasportatore, oppure impegnarsi in una riprogettazione completa del layout dal costo a sei cifre prima ancora che una singola unità venga spedita. Il robot umanoide industriale UBTECH Walker S1 risolve questa tensione. Alto 172 cm, con un peso di 76 kg, un carico utile di marcia verificato di 15 kg e 41 gradi di libertà, il Walker S1 ha completato test di fabbrica in più fasi presso gli impianti di BYD, Audi-FAW, Zeekr e Foxconn, dove ha migliorato l'efficienza di smistamento del 120% e ridotto il tempo di elaborazione in magazzino del 40%. Beijing Zhongping Technology fornisce unità Walker S1 da stock regionali con controllo qualità completo pre-spedizione, verifica dimensionale e una garanzia di integrazione di 12 mesi che copre i moduli giunto e l'elettronica di controllo. Per gli ingegneri di impianto che valutano l'implementazione umanoide su linee esistenti, l'S1 offre una piattaforma bipede che si adatta alle postazioni di lavoro progettate per l'uomo senza dover smantellare le infrastrutture.
Specifiche tecniche
Altezza: 172 cm (configurazione eretta, ±2 cm)
Peso: 76 kg (batteria inclusa)
Carico utile (marcia): 15 kg (andatura stabile mantenuta al carico nominale)
Gradi di libertà: 41 GDL (corpo intero; 6 per mano con sensori tattili a matrice)
Coppia massima dei giunti: 250 N·m (giunti con attuatore rotativo integrato)
Chimica della batteria: litio ferro fosfato, 54,6 V / 10 Ah / 3,6 kg
Autonomia: ~2,0–2,5 ore (ciclo di lavoro industriale composito)
Tempo di ricarica: ~2 ore (caricabatterie standard, 0–100%)
Velocità di marcia: 3 km/h (massimo sostenuto)
Latenza di riconoscimento visivo: <70 ms (pipeline di percezione end-to-end)
Accuratezza operativa: a livello millimetrico (compiti di assemblaggio e ispezione)
Accuratezza di posizionamento della navigazione: 10 cm (globale); 1 cm (attracco di precisione)
Adattamento al terreno: gradino massimo di 3 cm / altezza superficie irregolare
Interfacce di comunicazione: Wi-Fi 802.11 a/b/g/n (2,4/5 GHz), Ethernet RJ45, bus in tempo reale EtherCAT
Grado di protezione: IP54 (resistenza alla polvere e agli spruzzi per ambienti industriali)
H2-1: Migrazione legacy e compatibilità dimensionale
L'adeguamento di una piattaforma umanoide su una linea originariamente progettata per l'automazione fissa o il lavoro manuale richiede un audit dimensionale prima di ogni altra cosa. L'altezza di 172 cm del Walker S1 colloca i suoi organi terminali all'interno della portata ergonomica dei banchi di assemblaggio standard (altezza della superficie di lavoro 900–1.100 mm), il che significa che le altezze degli elementi di fissaggio esistenti tipicamente non richiedono alcuna modifica. La distribuzione della massa di 76 kg — concentrata nel gruppo del busto e dell'anca — produce un profilo di carico sul pavimento paragonabile a quello di un operatore umano in piedi, pertanto un pavimento sopraelevato dimensionato per 250 kg/m² supporta l'unità senza rinforzi. I conflitti dimensionali si presentano nel raggio di sterzata: l'andatura bipede dell'S1 richiede circa 800 mm di spazio laterale libero durante le manovre di svolta, un vincolo che i cobot basati su AGV con ruote non impongono. Gli ingegneri di impianto che pianificano la migrazione da un sistema cartesiano montato su portale dovrebbero tenerne conto rilocando gli strumenti montati a pavimento o le passerelle per cavi che rientrano nel raggio di sterzata.
Anche il comportamento di handshaking del PLC legacy cambia durante la migrazione. Il controller di bordo del Walker S1 esegue internamente ROS 2, comunicando tramite middleware DDS, mentre il tipico PLC di linea automobilistica prevede I/O deterministici su PROFINET o EtherNet/IP. È obbligatorio un gateway di conversione di protocollo: l'S1 non supporta nativamente Profinet. Beijing Zhongping Technology pre-configura ciascuna unità con un edge gateway verificato che mappa i dati dei topic ROS 2 sui registri Modbus TCP o OPC UA, in modo che il PLC veda il robot come un dispositivo I/O remoto standard anziché come un nodo AI estraneo. Ciò preserva l'architettura di interblocco di sicurezza esistente senza dover riscrivere la logica ladder da zero. Per gli impianti che sostituiscono bracci articolati legacy, lo sforzo di integrazione si concentra sulla riprogrammazione dei punti di passaggio anziché sulla reingegnerizzazione della topologia del circuito di sicurezza.
H2-2: Protocolli di bus, allineamento delle interfacce ed ergonomia del cablaggio
Il confine di comunicazione tra il Walker S1 e l'infrastruttura dell'impianto è il punto in cui la maggior parte dei progetti di retrofit si arena. Il fabric di dati interno del robot (ROS 2 su DDS) pubblica gli stati dei giunti, gli output di percezione e le pose di navigazione a frequenze comprese tra 10 Hz e 1 kHz, un profilo di dati fondamentalmente incompatibile con i cicli di scansione di 10–100 ms di un PLC standard. La soluzione richiede un livello architetturale, non una modifica del cablaggio. Un edge gateway industriale containerizzato si trova tra la porta Ethernet del robot e la rete dello stabilimento, normalizzando i topic ROS 2 in modelli di informazioni OPC UA da un lato e blocchi di registri Modbus TCP dall'altro. Il PLC consuma quindi solo i segnali discreti di cui ha bisogno ("pezzo presente", "ciclo completato", "guasto attivo"), mentre il robot mantiene l'autonomia sulla pianificazione delle traiettorie e sull'evitamento degli ostacoli. Questo modello di controllo stratificato impedisce al PLC di diventare un collo di bottiglia per il ciclo di inferenza AI del robot.
L'ergonomia del cablaggio sull'S1 privilegia una filosofia di implementazione a cavo singolo. L'ingresso di alimentazione e il traffico dati condividono un cavo combinato quando il robot opera in modalità collegata; per il funzionamento scollegato, il pacco batteria da 54,6 V garantisce l'autonomia dell'intero sistema senza cablaggi esterni. Le installazioni sul campo dovrebbero instradare la connessione Ethernet verso un interruttore industriale montato su guida DIN posizionato entro 3 metri dalla posizione di aggancio di base del robot, mantenendo il percorso dei cavi libero dal raggio di sterzata bipede. Per l'integrazione in armadi con guida DIN, l'edge gateway occupa 4 larghezze di modulo standard; il carico termico del gateway e della stazione di ricarica del robot aggiunge circa 150 W all'involucro, il che tipicamente non richiede una ventilazione forzata aggiuntiva in un armadio da 600×600 mm. Gli ingegneri di impianto che mettono in servizio una prima unità S1 dovrebbero preventivare un intero turno di lavoro per la configurazione del gateway, la mappatura dello spazio dei nomi OPC UA e la verifica dei tag PLC prima che il robot entri nella modalità di handshaking di produzione.
H2-3: Validazione in loco, test e passaggio operativo
La messa in servizio di un umanoide su una linea attiva segue una sequenza di validazione graduale che differisce dai tradizionali flussi di lavoro con teach pendant per robot. La prima fase di validazione è dimensionale e cinematica: con l'S1 alimentato ma stazionario, gli ingegneri devono verificare che la configurazione a 41 GDL raggiunga ogni posizione della postazione di lavoro di destinazione senza allarmi di limite dei giunti, e che la capacità di carico utile di 15 kg copra il pezzo più pesante nell'elenco delle attività della postazione con un margine di almeno il 20%. La seconda fase è l'integrità della comunicazione: un burn-in di 30 minuti del bridge OPC UA/Modbus con segnali di produzione simulati conferma che il robot riconosce i bit di handshaking del PLC entro la finestra di latenza end-to-end specificata di ≤100 ms. I guasti in questa fase sono quasi sempre riconducibili alla configurazione VLAN o alle regole del firewall che bloccano il multicast di individuazione DDS, e non all'hardware del robot.
La fase di passaggio operativo inizia con il funzionamento in modalità shadow: l'S1 esegue la sua sequenza di attività mentre il processo esistente (manuale o automatizzato) viene eseguito in parallelo, senza alcun accoppiamento fisico tra il robot e il prodotto. Ciò convalida il tempo di ciclo, l'accuratezza della portata e il comportamento di recupero dai guasti senza mettere a rischio la produzione. Beijing Zhongping Technology fornisce una checklist di messa in servizio che copre 22 punti di verifica derivati dalle implementazioni del Walker S1 in impianti automobilistici, tra cui la salute del ciclo della batteria, la calibrazione della posizione zero dei giunti e la latenza di risposta dell'arresto di emergenza. Solo dopo che i dati della modalità shadow confermano che il robot soddisfa gli obiettivi di tempo di ciclo, il team di integrazione trasferisce l'autorità sulle attività all'S1 e disconnette il processo legacy. Dopo il passaggio, un test di funzionamento continuo di 72 ore con campionamento periodico della coppia sui giunti a carico più elevato stabilisce l'intervallo di manutenzione di base per quella specifica postazione di lavoro.
FAQ
D1: Il Walker S1 può sostituire un robot articolato legacy a 6 assi su un piedistallo esistente senza modifiche al pavimento?
Il Walker S1 è una piattaforma bipede mobile, non un braccio montato su piedistallo, quindi la sostituzione fisica diretta di un robot articolato fisso richiede una riprogettazione dell'allocazione delle attività: l'S1 si avvicina alla postazione di lavoro a piedi ed esegue l'attività da una posizione eretta. La sua altezza di 172 cm e il carico utile di 15 kg coprono i volumi di portata e di carico della maggior parte dei bracci a 6 assi della classe 10–20 kg, ma il raggio di sterzata di 800 mm deve essere tenuto in considerazione nella planimetria. Beijing Zhongping Technology fornisce un audit di compatibilità della postazione di lavoro che mappa il percorso di avvicinamento e il raggio di sterzata dell'S1 rispetto al piedistallo e al layout degli elementi di fissaggio esistenti prima che qualsiasi ordine venga confermato.
D2: Come gestisce il Walker S1 gli ambienti ad alta concentrazione di polvere o nebbia d'olio tipici delle celle di lavorazione meccanica?
L'S1 possiede un grado di protezione IP54, che resiste alla penetrazione della polvere e all'esposizione agli spruzzi, ma non è classificato per l'immersione o la saturazione continua da nebbia d'olio. Per ambienti che superano le condizioni IP54, è richiesto un involucro sigillato aggiuntivo o un gilet a pressione positiva, e gli intervalli di lubrificazione dei moduli giunto dovrebbero essere ridotti dal ciclo standard di 1.500 ore a 800 ore. Beijing Zhongping Technology fornisce il kit di tenuta per i giunti e può preinstallare un pacchetto di protezione ambientale prima della spedizione per le installazioni in celle di lavorazione.
D3: Qual è la quantità minima d'ordine e il tempo di consegna tipico per il Walker S1 tramite Zhongping?
La MOQ è di 1 unità per gli ordini di valutazione e di 3 unità per i livelli di prezzo di implementazione della produzione, con sconti per quantità applicabili a partire da 5 unità. Le unità a stock regionale vengono spedite entro 10–15 giorni lavorativi; le configurazioni personalizzate con pacchetti di integrazione preinstallati richiedono un tempo di consegna di 4–6 settimane. Beijing Zhongping Technology mantiene un inventario permanente di moduli giunto, pacchi batteria e schede di controllo per supportare sia gli ordini di valutazione che quelli di produzione senza dover attendere l'assegnazione dalla fabbrica.
D4: Il Walker S1 supporta OPC UA in modo nativo o è sempre necessario un gateway?
L'architettura interna dell'S1 è ROS 2 su DDS; OPC UA non è un protocollo nativo sul controller del robot. Ogni implementazione richiede un gateway di protocollo per tradurre i dati dei topic ROS 2 in OPC UA o Modbus TCP per il consumo del PLC. Beijing Zhongping Technology fornisce un edge gateway preconfigurato con ciascuna unità, inclusa una mappa dello spazio dei nomi OPC UA verificata per i handshaking delle attività industriali standard, eliminando il lavoro di integrazione personalizzato che tipicamente richiede 2–3 giorni di lavoro ingegneristico per robot.
D5: Quali sono gli intervalli critici di manutenzione preventiva per il Walker S1 in funzione continua?
I giunti con riduttore armonico richiedono il rabbocco del grasso ogni 1.500 ore di funzionamento e la sostituzione completa del grasso a 5.000 ore; i pacchi batteria mostrano un degrado misurabile della capacità dopo 12–18 mesi di cicli giornalieri intensi, con la sostituzione raccomandata al 70% della capacità originale. Il campionamento della coppia dei giunti ogni 500 ore identifica l'usura dei cuscinetti prima che si manifesti come deriva di posizionamento. Beijing Zhongping Technology include un modello di programma di manutenzione con ciascuna unità e fornisce tutte le parti di consumo per la spedizione il giorno lavorativo successivo durante il periodo di garanzia.
D6: In che modo l'autonomia della batteria del Walker S1 si allinea con i modelli standard dei turni da 8 ore?
L'S1 offre circa 2,0–2,5 ore di autonomia a ciclo di lavoro composito per carica, con un ciclo di ricarica di 2 ore. Per l'implementazione su turno singolo, ciò richiede o una sostituzione della batteria a metà turno (il pacco batteria è sostituibile sul campo) o la pianificazione delle attività del robot in modo da rientrare nella finestra di 2 ore con una pausa di ricarica. Beijing Zhongping Technology raccomanda la configurazione con sostituzione della batteria per gli impianti che fanno funzionare l'S1 per un intero turno di 8 ore, e fornisce un secondo pacco batteria e un caricabatterie esterno come parte del kit di integrazione standard.
D7: Quali standard di conformità alla sicurezza soddisfa il Walker S1 per il funzionamento collaborativo a fianco dei lavoratori umani?
L'architettura di sicurezza dell'S1 include una percezione multimodale a 360° che utilizza telecamere RGB-D per il monitoraggio dell'ambiente circostante, con una latenza di risposta all'arresto di emergenza inferiore a 100 ms. La piattaforma è progettata secondo la conformità ISO per la sicurezza dei robot industriali, con gestione degli ingressi a prova di errore sul lato di controllo. Beijing Zhongping Technology fornisce un modello di valutazione dei rischi specifico per il sito e verifica che le distanze di sicurezza e la logica di interblocco della zona di implementazione soddisfino i requisiti EHS dell'impianto prima della messa in servizio.
D8: Il Walker S1 può navigare tra più postazioni di lavoro su una singola linea di produzione senza binari di guida o marcatori a pavimento?
Sì: l'S1 utilizza VSLAM semantico a due stadi per la navigazione, raggiungendo un'accuratezza di posizionamento globale di 10 cm e un attracco di precisione di 1 cm presso le postazioni di lavoro senza richiedere nastro magnetico, codici QR o marcatori riflettenti sul pavimento. Il robot crea e mantiene una mappa semantica del piano di produzione, distinguendo gli elementi fissi dagli ostacoli transitori come carrelli elevatori e pallet. Beijing Zhongping Technology esegue la creazione iniziale della mappa SLAM durante la messa in servizio e addestra il team di manutenzione dell'impianto sulle procedure di aggiornamento della mappa per le modifiche del layout.
D9: Quali parti di ricambio dovrebbe tenere in stock un impianto per il primo anno di funzionamento del Walker S1?
I materiali di consumo a maggiore rotazione sono il pacco batteria (durata prevista 12–18 mesi in condizioni di cicli intensi), i kit di grasso per riduttori armonici (intervallo di manutenzione di 1.500 ore) e le matrici di sensori tattili dei polpastrelli (soggette a usura in attività di presa ripetute). I moduli giunto stessi sono progettati per 15.000–30.000 ore di funzionamento continuo a carico nominale, collocandoli nella categoria di sostituzione annuale o biennale. Beijing Zhongping Technology raccomanda un kit di parti di ricambio iniziale contenente un pacco batteria, due kit di manutenzione del grasso e un set di sensori per i polpastrelli per ciascuna unità distribuita.
D10: Come risponde il Walker S1 a improvvisi cambiamenti di carico o inceppamenti dei pezzi durante un'attività di manipolazione?
Il controllo del movimento a tutto corpo dell'S1 utilizza algoritmi adattivi basati sull'apprendimento che regolano la coppia dei giunti in tempo reale in base al feedback di forza proveniente dai sensori tattili dei polpastrelli e dai sensori di forza/coppia montati sul polso. Quando l'inceppamento di un pezzo supera la soglia di forza programmata, il robot esegue una sequenza di retrazione controllata e solleva un codice di guasto verso il PLC, anziché forzare il giunto e rischiare danni al riduttore. Beijing Zhongping Technology configura le soglie di risposta ai guasti durante la messa in servizio in base ai pezzi e ai dispositivi specifici della vostra postazione di lavoro e documenta la mappatura dei codici di guasto per il vostro team di manutenzione.
FAQ
1. Chi siamo?
Beijing Zhongping Technology Co., LTD., è un fornitore globale di servizi di automazione elettrica industriale, è un'azienda scientifica e tecnologica che integra ricerca scientifica, progettazione, marketing, servizi tecnici, Internet industriale, servizi di importazione ed esportazione internazionali.
2. Cosa puoi comprare da noi?
PLC, inverter, interfaccia uomo-macchina, prodotti idraulici, distribuzione di bassa tensione, robot industriali e componenti core
3. L'articolo è in magazzino o deve essere acquistato da un altro fornitore?
Abbiamo un ampio inventario di merci e disponiamo di un nostro magazzino.
4. Quali vantaggi abbiamo rispetto ad altri fornitori?
La nostra azienda dispone di una grande quantità di inventario e di diversi magazzini, ma anche uffici nelle importanti province e città industriali del paese e numerosi punti di assistenza all'estero. Per offrirvi servizi completi on-stop per la produzione intelligente, risparmiando sforzi, manodopera e costi.
5. Potete fornire prodotti originali autentici nuovi al 100%?
Vendiamo solo nuovi originali autentici, nessuna ristrutturazione, nessuna falsificazione, solo per l'originale di fabbrica originale!
6. Quanto tempo richiede la consegna?
Se c'è disponibilità in magazzino, la spedizione richiederà 2-3 giorni lavorativi, se la quantità è elevata, richiederà 5-7 giorni lavorativi dal ricevimento del pagamento, se non si tratta di un modello convenzionale, richiederà del tempo, vi informeremo sui tempi di consegna specifici.
7. È disponibile il supporto tecnico?
Naturalmente, disponiamo di un team tecnico professionale che può aiutarvi a risolvere problemi tecnici.
8. Come garantiamo la qualità?
Abbiamo tre processi per controllare la qualità delle merci.
1). I nostri ingegneri ispezionano regolarmente la produzione e il controllo qualità in fabbrica.
2) I materiali in entrata devono essere ispezionati da ingegneri acquisti esperti prima di poter essere stoccati.
3). Almeno 2 persone nel reparto logistica verificano incrociatamente le merci da spedire prima della consegna.
9. Potete garantire la consegna sicura e affidabile dei vostri prodotti?
Sì, adottiamo rigorosamente l'imballaggio standard internazionale. Utilizziamo anche imballaggi speciali per merci pericolose e spedizioni refrigerate per articoli con requisiti di temperatura. L'imballaggio speciale per articoli e i requisiti di imballaggio standard per merci generiche potrebbero comportare costi aggiuntivi.
10. E per quanto riguarda il trasporto?
Il costo dipende da come scegliete di ricevere la merce. La spedizione espressa è solitamente il modo più veloce ma anche il più costoso. Il trasporto marittimo è la soluzione migliore per grandi quantità di merci. Il costo esatto della spedizione dipende dall'importo dell'acquisto, dalla quantità e dal peso del vostro ordine. Non esitate a contattarci per maggiori informazioni.
 +86 010-64225983
 +8613811814778

 Edificio 26, Comunità Liyuan, Distretto di Chaoyang, Pechino, Cina