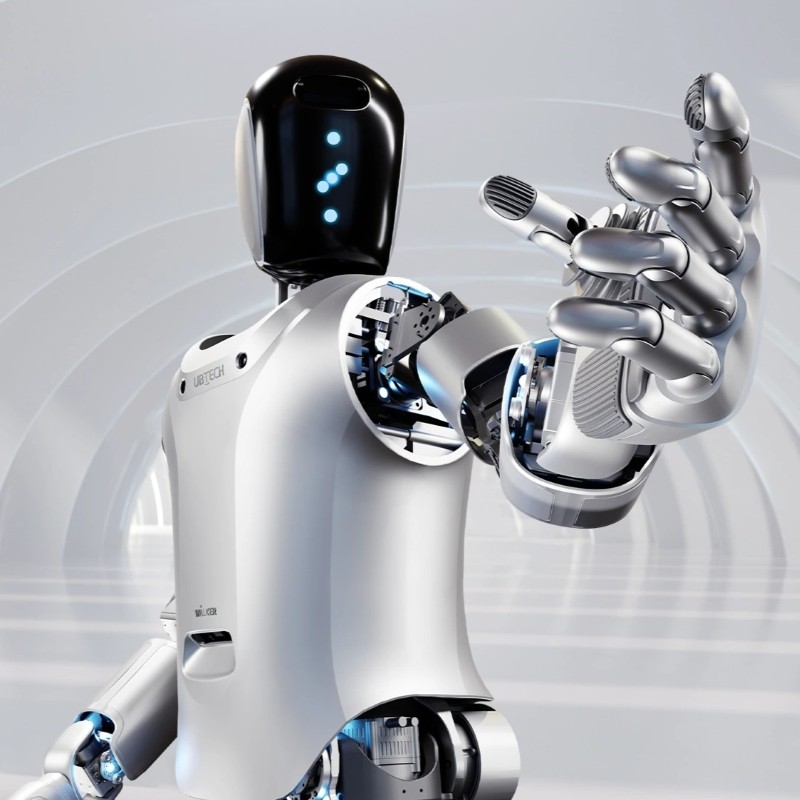
Una cella di tornitura CNC che opera su tre turni espone l'anello più debole di qualsiasi piano di automazione: i due-quattro minuti per ciclo che un operatore spende camminando tra la macchina, il convogliatore di trucioli e la stazione di controllo. Quel tempo di percorrenza, non il ciclo di taglio, determina la produttività. Il robot umanoide da fabbrica UBTECH Walker S è progettato esattamente per questa categoria di attività: una piattaforma bipede di 170 cm che pesa 68 kg, in grado di trasportare un carico utile di camminata di 10 kg attraverso una struttura a 41-DOF con una coppia di picco dei giunti di 220 N·m. Nelle installazioni di lavorazione dei metalli, il Walker S è stato applicato al carico delle macchine, al trasferimento di pezzi grezzi e finiti e ai controlli visivi dell'usura degli utensili, dove la sua pipeline di percezione inferiore a 80 ms e la precisione di docking di 1 cm mantengono il passaggio ripetibile nonostante la nebbia di refrigerante e le vibrazioni del pavimento. Beijing Zhongping Technology Co., Ltd. (Beijing Zhongping Technology Co., Ltd.) detiene unità Walker S in stock regionale con ispezione in arrivo, verifica dello zero dei giunti e una garanzia di 12 mesi che copre attuatori, controller e moduli batteria. Per i team d'impianto che combattono la carenza di operatori nel turno di notte, la questione non è più se un umanoide possa raggiungere la macchina, ma se il processo circostante possa tollerarne uno.
Specifiche tecniche
Altezza: 170 cm (configurazione in piedi, ±2 cm)
Peso: 68 kg (con pacco batteria installato)
Gradi di libertà: 41 (mani destre a 6-DOF con sensori tattili a matrice)
Carico utile (camminata bipede): 10 kg (stabilità dell'andatura mantenuta al carico nominale)
Carico utile (sollevamento statico a due braccia): 25 kg (stazionario, entrambe le braccia)
Coppia massima dei giunti: 220 N·m (attuatori rotativi integrati)
Velocità di camminata: 4 km/h (massima sostenuta)
Batteria: LiFePO4 48 V / 12 Ah, pacco da 3,4 kg
Autonomia: 2,0 h (ciclo di lavoro combinato di assistenza alle macchine)
Tempo di ricarica: 2,5 h (0–100%, caricabatterie da 600 W)
Latenza di percezione: <80 ms (pipeline visiva end-to-end)
Precisione di navigazione: 10 cm globale, docking di precisione a 1 cm
Altezza del gradino: 3 cm (massima transizione su superficie irregolare)
Grado di protezione: IP54 (polvere e spruzzi)
Interfacce di comunicazione: Wi-Fi 2,4/5 GHz, Gigabit Ethernet, bus in tempo reale EtherCAT
Temperatura di esercizio: 0–40 °C (intervallo nominale, nessun derating)
Colli di bottiglia ingegneristici e comuni modalità di guasto industriale
L'ingresso di trucioli, la deriva termica e i timeout del watchdog di comunicazione rappresentano la stragrande maggioranza delle interruzioni impreviste del Walker S negli ambienti di lavorazione meccanica. I trucioli fini si comportano diversamente dalla polvere industriale generale: le particelle inferiori a 50 µm superano le guarnizioni labiali esterne sui giunti del polso e della caviglia, combinandosi poi con il grasso del riduttore per formare una pasta abrasiva che accelera l'usura dei cuscinetti di un ordine di grandezza. Il primo sintomo è raramente un guasto grave. Si manifesta come perdita di ripetibilità sul quarto e quinto asse, tipicamente 0,3–0,8 mm di dispersione posizionale che gli operatori liquidano come gioco del fissaggio fino a quando un pezzo viene scartato.
Gli interventi per sovracorrente dei giunti seguono un percorso di escalation prevedibile una volta stabilita la contaminazione. Il controller registra un assorbimento di corrente elevato durante le fasi di accelerazione, quindi emette un evento di sovracorrente E-117 quando la coppia comandata supera l'inviluppo del profilo. I tecnici che si limitano a resettare l'allarme e a continuare la produzione trasformano un giunto riparabile in un riduttore grippato entro 200–300 ore di funzionamento. La nebbia di refrigerante introduce una seconda modalità di guasto: la condensa all'interno dell'alloggiamento dell'elettronica del busto solleva l'umidità interna al di sopra della soglia del 60% e attiva guasti intermittenti di comunicazione dell'encoder che scompaiono quando l'armadio si asciuga, rendendoli notoriamente difficili da riprodurre durante una visita di manutenzione.
I timeout del watchdog sull'interfaccia lato impianto costituiscono il terzo collo di bottiglia ricorrente. Quando il ciclo di scansione del PLC e il multicast di individuazione DDS del robot competono su una VLAN non segmentata, i bit di handshake arrivano in ritardo o non arrivano affatto, e il robot esegue un arresto controllato che sembra un guasto hardware al supervisore della linea. Segmentare il traffico del robot su una VLAN dedicata con snooping IGMP abilitato elimina completamente questa classe di fermi, e non costa nulla se non una modifica alla configurazione dello switch.
Resilienza dell'hardware interno e meccaniche di mitigazione
L'architettura dei giunti del Walker S abbina un motore CC brushless a un riduttore armonico e a un cuscinetto di uscita a rulli incrociati, una topologia scelta per un'uscita a gioco zero piuttosto che per la velocità pura. I doppi encoder – uno sull'albero motore e uno sull'uscita del riduttore – consentono al controller di confrontare la posizione comandata e quella effettiva a ogni ciclo di controllo, il che rende la deriva dell'encoder rilevabile prima che diventi un errore di movimento visibile. Il delta tra le due letture è il segnale diagnostico; una divergenza crescente su un singolo asse indica l'usura del riduttore, mentre una divergenza che appare contemporaneamente su più assi punta a monte verso il controller o lo stadio di potenza.
Il rilevamento della coppia su ciascun giunto alimenta il controller di movimento dell'intero corpo con dati di forza a 1 kHz, consentendo una conformità adattiva durante l'inserimento dei pezzi e il rilevamento degli inceppamenti senza un sensore esterno di forza/coppia sul polso. Quando un'impugnatura incontra una resistenza superiore alla soglia programmata, il controller esegue una retrazione controllata anziché bloccarsi contro l'ostruzione. Questo comportamento protegge il riduttore dal picco di coppia che altrimenti verrebbe assorbito dai denti degli ingranaggi.
Il percorso termico va da ciascun motore attraverso un dissipatore di calore in alluminio nell'alloggiamento del giunto, con la superficie dell'alloggiamento che funge da elemento radiante finale. Una temperatura ambiente sostenuta superiore a 40 °C riduce il margine termico e costringe il controller ad applicare il derating della corrente, che si manifesta come un'accelerazione dei giunti più lenta anziché come un guasto. La tenuta si basa su una disposizione a labbro a due stadi sulle interfacce rotanti; il labbro esterno gestisce gli spruzzi e il particolato grossolano, mentre il labbro interno fornisce la barriera importante per la contaminazione inferiore a 50 µm. Gli array tattili dei polpastrelli utilizzano un polimero flessibile su uno strato di rilevamento capacitivo, e il polimero è l'elemento soggetto a usura, non il sensore sottostante.
Protocollo di installazione e salvaguardie di messa in servizio
La messa in servizio inizia con una firma di coppia piuttosto che con un test di movimento. Con il robot alimentato e stazionario, ciascuno dei 41 giunti esegue una sequenza fissa di 90 secondi sotto un carico noto e il controller registra l'assorbimento di corrente, l'aumento della temperatura e il delta dell'encoder a 1 kHz. Quel file di base diventa il riferimento rispetto al quale viene misurato ogni futuro evento di assistenza, ed è la risorsa diagnostica più preziosa che un impianto possiede per l'unità. Saltare il valore di base riduce ogni successiva decisione di manutenzione a semplici congetture.
Il secondo cancello è la validazione ambientale presso la postazione di lavoro effettiva. La temperatura ambiente, la concentrazione di particolato aerodisperso e le vibrazioni del pavimento vengono misurate per un intero turno di produzione, non con un controllo a spot, poiché una cella di fonderia può oscillare di 12 °C tra il primo e il terzo turno. Tali misurazioni determinano se la configurazione standard delle guarnizioni è sufficiente o se è richiesta la variante con giunti sigillati. La portata dell'utensile viene verificata rispetto all'effettivo volume di lavoro con le porte della macchina aperte, poiché una simulazione con il pannello di comando (teach pendant) non rivelerà una collisione tra l'avambraccio del robot e la protezione di un convogliatore di trucioli.
La configurazione della soglia di guasto è la terza salvaguardia. I limiti predefiniti di sovracorrente e rilevamento degli inceppamenti sono impostati in modo conservativo per l'uso generale e attiveranno arresti anomali sulla movimentazione di pezzi pesanti. Elemantarli senza dati invita al danneggiamento del riduttore; l'approccio corretto consiste nell'eseguire la produzione in modalità shadow per 72 ore, catturare il profilo di corrente di picco reale per ciascuna attività e quindi impostare le soglie al 20% al di sopra del massimo osservato. Solo dopo che i dati della modalità shadow confermano il tempo di ciclo e il comportamento dei guasti, l'autorità sull'attività viene trasferita dal processo esistente al robot.
FAQ
Q1: Quali valori di MTBF si applicano al Walker S nel servizio continuo di assistenza alle macchine?
I moduli dei giunti sono classificati per un MTBF di 20.000 ore al carico nominale e a 25 °C di temperatura ambiente, mentre il pacco batteria e gli array tattili dei polpastrelli si attestano molto più in basso, rispettivamente a circa 6.000 e 8.000 ore. I dati sul campo provenienti da celle di servizio attive 24 ore su 24, 7 giorni su 7, mostrano che il primo arresto non programmato deriva solitamente da un sovrariscaldamento del BMS della batteria piuttosto che da un guasto meccanico. Zhongping Technology (Zhongping Technology) traccia questi intervalli per unità e segnala le finestre di sostituzione prima che uno schema di terzo turno le esponga.
Q2: Quali codici di guasto compaiono più spesso quando il robot lavora all'interno di un volume CNC?
La deriva dell'encoder e la sovracorrente dei giunti dominano, ed entrambi solitamente riconducono a contaminazione da trucioli o refrigerante che raggiunge le guarnizioni del polso piuttosto che al software di controllo. Una sovracorrente E-117 persistente sul quarto e quinto asse indica quasi sempre trucioli compattati nell'ingresso del riduttore, non un difetto elettrico. Il nostro team di ingegneri presso Zhongping mappa questi codici in un diagramma di flusso diagnostico di due pagine durante la messa in servizio, in modo che la squadra di manutenzione affronti la causa fisica anziché resettare l'allarme.
Q3: Ogni quanto tempo deve essere sostituito il grasso del riduttore armonico?
In caso di servizio in assemblaggio pulito, la manutenzione del grasso a 1.500 ore di funzionamento e la sostituzione completa a 5.000 ore sono sufficienti. Gli ambienti di taglio dei metalli accorciano tale intervallo perché i trucioli fini agiscono come una sospensione abrasiva una volta entrati nella cavità del giunto. I nostri ingegneri di messa in servizio in genere dimezzano l'intervallo a 750 ore per le celle di asservimento macchine e registrano una firma di coppia dopo ogni intervento per rilevare tempestivamente le deviazioni.
Q4: Quali elementi di manutenzione preventiva comportano il più alto rischio di guasto nel primo anno?
Il calo della capacità della batteria, l'integrità delle guarnizioni del polso e la delaminazione del sensore dei polpastrelli generano la maggior parte delle chiamate di assistenza del primo anno. Nessuno di essi produce un arresto immediato e netto, motivo per cui vengono spesso scoperti solo dopo che la precisione di posizionamento è già degradata. Il banco di supporto tecnico di Zhongping spedisce un kit di parti di ricambio per il primo anno contenente un pacco batteria, due set di guarnizioni per polso e quattro cuscinetti tattili per unità.
Q5: Come si stabilisce il valore di base della coppia dei giunti per rilevare l'usura prima che provochi un errore di posizionamento?
Una firma di coppia viene acquisita su ciascuno dei 41 giunti durante la messa in servizio, con il robot che esegue una sequenza di movimento fissa di 90 secondi sotto un carico noto. Campionamenti ripetuti ogni 500 ore di funzionamento e il confronto con quel valore di base rivelano il degrado dei cuscinetti o del riduttore da 200 a 400 ore prima che affiorino come perdita di ripetibilità. Il team di integrazione di Zhongping consegna il file di base con l'unità e addestra il personale di manutenzione sulla procedura di confronto.
Q6: Il Walker S può segnalare il proprio stato di salute al PLC dell'impianto o allo storico dei dati (historian)?
Il controller di bordo pubblica la temperatura dei giunti, l'assorbimento di corrente, lo stato di carica della batteria e i codici di guasto attivi tramite il gateway edge come nodi OPC UA. Mappare questi dati nello storico dell'impianto converte la manutenzione del robot da una chiamata reattiva a un esercizio di monitoraggio delle tendenze. Beijing Zhongping preconfigura lo spazio dei nomi per 38 tag di salute in modo che compaiano nel browser dei tag del PLC alla prima accensione.
Q7: Cosa indica che un pacco batteria richiede la sostituzione anziché un'altra ricarica?
Un'autonomia che scende al di sotto dei 75 minuti su un ciclo di lavoro che in precedenza ne forniva 120 è l'indicatore più chiaro, e di solito arriva entro 60 cicli dal primo avviso di capacità. Un pacco che completa la carica in meno di 60 minuti ma offre un'autonomia ridotta è entrato nella fase di decadimento accelerato e deve essere rimosso dal servizio. Il nostro ufficio stock e logistica tiene i pacchi di ricambio a scaffale in modo che una sostituzione non lasci la cella inattiva per una settimana.
Q8: Come si riprende il robot da un arresto di emergenza a metà ciclo?
Il recupero segue una sequenza di rientro in home definita anziché una ripresa immediata, poiché le posizioni dei giunti devono essere riconvalidate rispetto al percorso appreso prima che il movimento riparta. Il controller registra il motivo dell'arresto, gli angoli dei giunti al momento dell'arresto e il tempo trascorso inviandoli al PLC, il che consente agli ingegneri di distinguere un'ostruzione genuina da un falso trigger. Gli ingegneri sul campo di Zhongping includono questa revisione del registro nel controllo di salute standard a 90 giorni.
Q9: Quali limiti ambientali dovrebbero far scattare una decisione di derating in una fonderia o in una cella di lavorazione meccanica?
Una temperatura ambiente superiore a 40 °C, vibrazioni sostenute superiori a 2 m/s² e particolato aerodisperso più pesante della normale nebbia di lavorazione spingono tutti il robot al di fuori del suo inviluppo nominale. Il funzionamento continuo in tali condizioni riduce l'MTBF dei giunti di circa il 30% e accelera il degrado delle guarnizioni. Il nostro team di ingegneri presso Zhongping esegue un'indagine sul sito prima della spedizione e specifica la configurazione standard o quella con giunti sigillati in base ai valori misurati.
Q10: Quale documentazione accompagna l'unità per supportare la manutenzione a lungo termine?
Ogni Walker S viene spedito con un dizionario dei codici di guasto, un file di base della coppia, un rapporto di messa in servizio e un programma di manutenzione preventiva basato sulle ore di funzionamento. Il dizionario dei codici di guasto è quello che riceve maggiore utilizzo poiché collega ciascun codice a una causa fisica e a uno strumento richiesto. Zhongping Technology (Zhongping Technology) fornisce il modello di registro di manutenzione in formato cartaceo e digitale e rivede le prime tre voci con il team del cliente.
FAQ
1. Chi siamo?
Beijing Zhongping Technology Co., LTD., è un fornitore globale di servizi di automazione elettrica industriale, è un'azienda scientifica e tecnologica che integra ricerca scientifica, progettazione, marketing, servizi tecnici, Internet industriale, servizi di importazione ed esportazione internazionali.
2. Cosa puoi comprare da noi?
PLC, inverter, interfaccia uomo-macchina, prodotti idraulici, distribuzione di bassa tensione, robot industriali e componenti core
3. L'articolo è in magazzino o deve essere acquistato da un altro fornitore?
Abbiamo un ampio inventario di merci e disponiamo di un nostro magazzino.
4. Quali vantaggi abbiamo rispetto ad altri fornitori?
La nostra azienda dispone di una grande quantità di inventario e di diversi magazzini, ma anche uffici nelle importanti province e città industriali del paese e numerosi punti di assistenza all'estero. Per offrirvi servizi completi on-stop per la produzione intelligente, risparmiando sforzi, manodopera e costi.
5. Potete fornire prodotti originali autentici nuovi al 100%?
Vendiamo solo nuovi originali autentici, nessuna ristrutturazione, nessuna falsificazione, solo per l'originale di fabbrica originale!
6. Quanto tempo richiede la consegna?
Se c'è disponibilità in magazzino, la spedizione richiederà 2-3 giorni lavorativi, se la quantità è elevata, richiederà 5-7 giorni lavorativi dal ricevimento del pagamento, se non si tratta di un modello convenzionale, richiederà del tempo, vi informeremo sui tempi di consegna specifici.
7. È disponibile il supporto tecnico?
Naturalmente, disponiamo di un team tecnico professionale che può aiutarvi a risolvere problemi tecnici.
8. Come garantiamo la qualità?
Abbiamo tre processi per controllare la qualità delle merci.
1). I nostri ingegneri ispezionano regolarmente la produzione e il controllo qualità in fabbrica.
2) I materiali in entrata devono essere ispezionati da ingegneri acquisti esperti prima di poter essere stoccati.
3). Almeno 2 persone nel reparto logistica verificano incrociatamente le merci da spedire prima della consegna.
9. Potete garantire la consegna sicura e affidabile dei vostri prodotti?
Sì, adottiamo rigorosamente l'imballaggio standard internazionale. Utilizziamo anche imballaggi speciali per merci pericolose e spedizioni refrigerate per articoli con requisiti di temperatura. L'imballaggio speciale per articoli e i requisiti di imballaggio standard per merci generiche potrebbero comportare costi aggiuntivi.
10. E per quanto riguarda il trasporto?
Il costo dipende da come scegliete di ricevere la merce. La spedizione espressa è solitamente il modo più veloce ma anche il più costoso. Il trasporto marittimo è la soluzione migliore per grandi quantità di merci. Il costo esatto della spedizione dipende dall'importo dell'acquisto, dalla quantità e dal peso del vostro ordine. Non esitate a contattarci per maggiori informazioni.
 +86 010-64225983
 +8613811814778

 Edificio 26, Comunità Liyuan, Distretto di Chaoyang, Pechino, Cina